多 Agent 系统通常把一致性问题理解成“每个 Agent 能否看到最新记忆”。这篇论文指出了更隐蔽的一层:执行器可以已经收到最新事实,却仍拿着旧事实推导出的计划去行动。状态是新的,授权动作的推理链却已经过期。
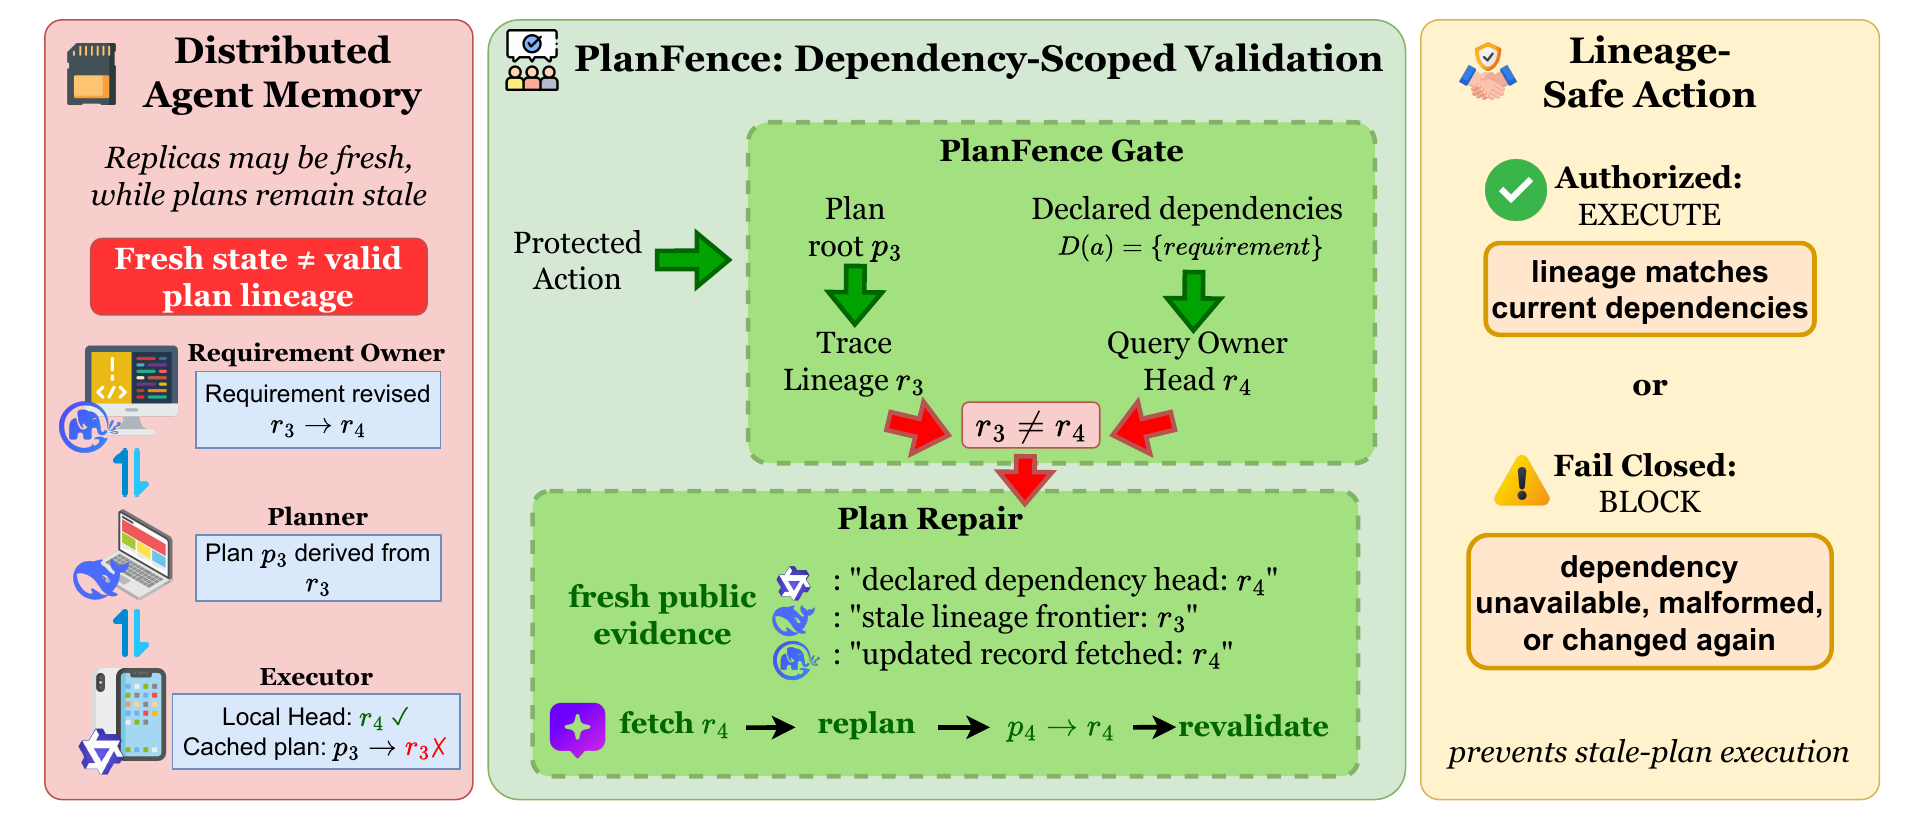 PlanFence 在执行前校验计划依赖,而不是重读全部共享状态
图:PlanFence 协议把计划依赖、版本验证和重新规划连接在一起。来源:原论文。
#Fresh memory 不会自动修复 stale plan
假设规划 Agent 根据需求 r3 生成了动作,另一个 Agent 随后提交 r4。执行器即便读到了 r4,也无法自动判断原计划是否仍成立,因为计划本身没有说明它依赖了哪些记录、依赖的又是哪一版。
PlanFence 的做法很像给计划增加一个最小“读集”:计划必须列出支撑当前外部动作的公共记录及版本;执行前只检查可能改变该动作合法性的依赖。依赖未变就继续,相关记录变化就重新规划一次,验证信息不完整则阻止动作。
#关键不是全局同步,而是依赖范围
全局同步当然也能降低过期风险,但共享键空间变大后,它会把无关状态也纳入协调。PlanFence 只验证当前动作的因果依赖,因此成本随真正相关的变化增长,而不是随整个记忆库增长。
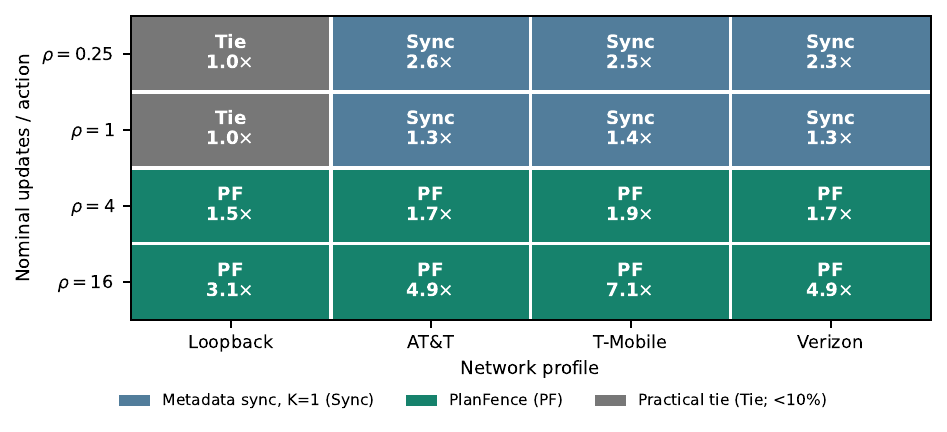 主动同步与依赖校验在不同变化频率下的成本边界
图:不同 churn 水平下,主动同步与动作前依赖校验各有适用区间。来源:原论文。
在 30 个带“规划后修订”的受控实时工作流中,只检查记忆新鲜度的执行器在每个任务里都执行了过期计划;PlanFence 则完成全部任务,没有产生无效动作。论文也克制地限定了结论:这是安全性和系统成本结果,不是一般任务准确率提升。
对生产 Agent 来说,这个区分非常实用。搜索、浏览等可撤销动作可以接受更松的策略;付款、发消息、改权限、发布代码等外部副作用,则应该在执行瞬间验证计划所依赖的事实仍然成立 。